PERROBOT
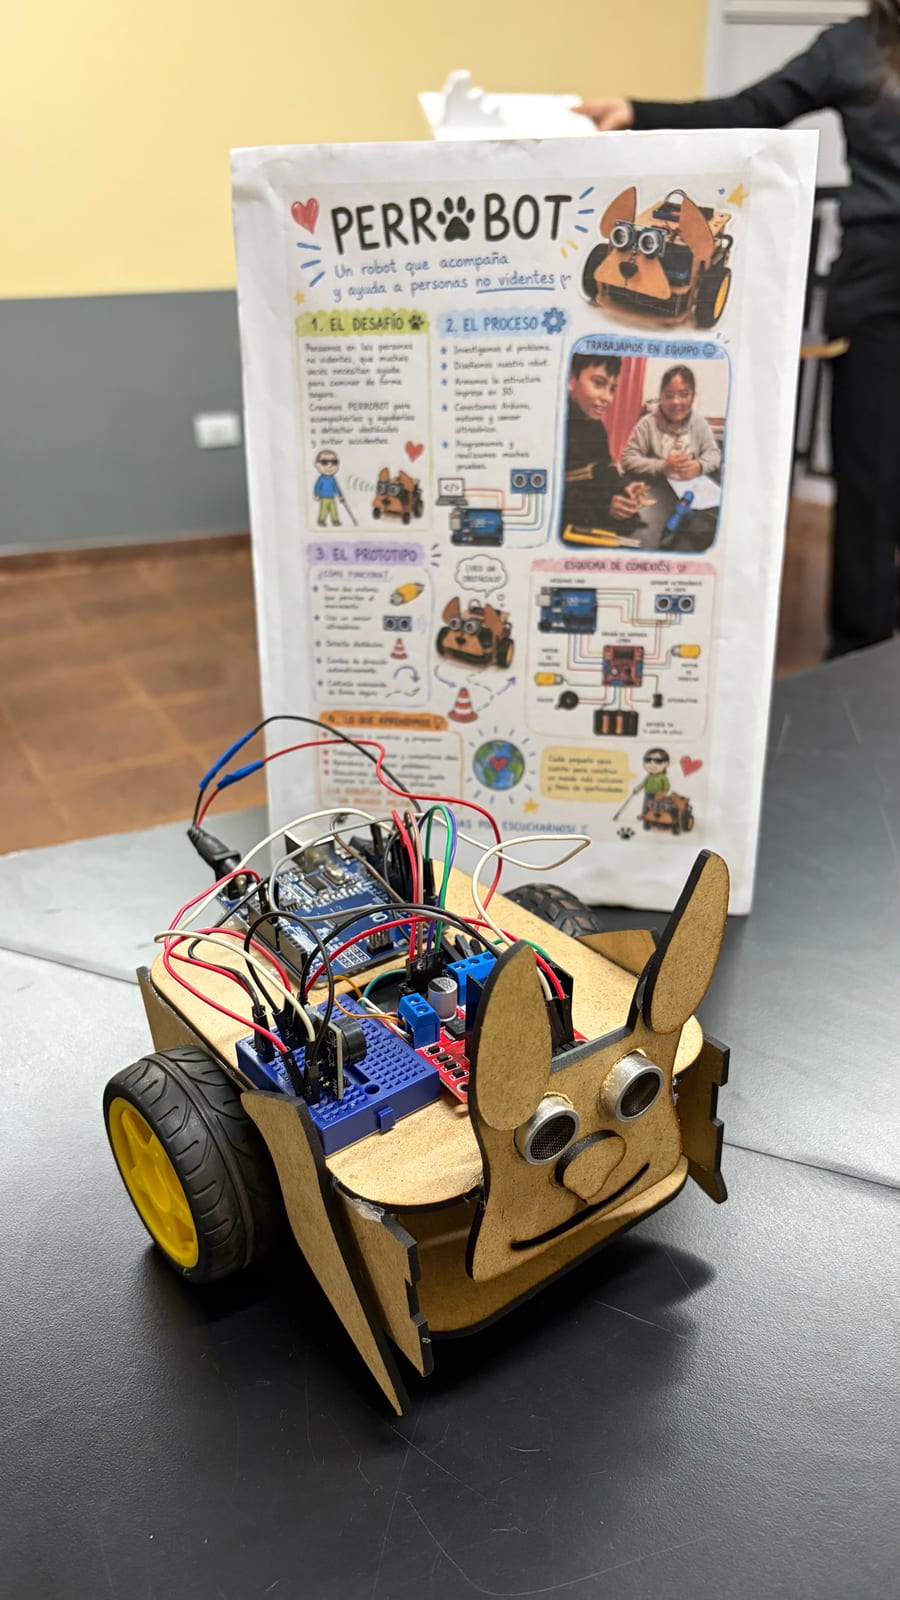
El Perrobot es un proyecto tecnológico y educativo que consiste en la creación de un robot con forma y comportamiento inspirado en un perro, diseñado para que los estudiantes puedan integrar conocimientos de robótica, programación,…
Votación monitoreada: los votos fraudulentos se anulan. Ver condiciones
Condiciones de la votación de Proyectos Insignia
- Cada persona puede votar una vez por proyecto.
- La Red de Espacios Maker Misiones monitorea todos los votos durante la votación.
- Se consideran fraudulentos los votos automatizados (bots o programas), los hechos con dispositivos o navegadores simulados, los votos masivos desde una misma conexión y cualquier otra maniobra para alterar el resultado.
- Los votos que se consideren fraudulentos se anulan y dejan de contar en el ranking. Cada anulación la aprueban dos veedores y se publica con su motivo.
- Al votar recibís un comprobante para verificar que tu voto está contado. Los votos por proyecto, las anulaciones y el registro completo están en la página de transparencia.
- Para controlar la votación se registran la dirección IP de la conexión y datos técnicos del navegador. No se piden datos personales.
- Al votar, aceptás estas condiciones.
La propuesta
El Perrobot es un proyecto tecnológico y educativo que consiste en la creación de un robot con forma y comportamiento inspirado en un perro, diseñado para que los estudiantes puedan integrar conocimientos de robótica, programación, electrónica, diseño e impresión 3D. Además de su finalidad tecnológica, el Perrobot propone una metodología de aprendizaje práctica, creativa y basada en proyectos, donde los estudiantes participan en las distintas etapas: diseño del prototipo, armado del circuito, programación, pruebas, detección de errores y mejoras.
El desafío de nuestra comunidad
El problema territorial que busca resolver este proyecto.
Las personas no videntes pueden encontrar dificultades para desplazarse de manera segura por determinados espacios, especialmente cuando existen obstáculos en su camino. Aunque existen diferentes herramientas de asistencia, la tecnología puede ayudarnos a desarrollar nuevas soluciones que favorezcan la autonomía, seguridad e inclusión.
Buenas prácticas y aprendizajes
Durante la construcción y programación del PerroBot debemos trabajar de manera ordenada, segura y responsable. Revisar los componentes antes de conectar. Respetar la polaridad (+ y −). No conector/desconectar con el circuito encendido. Usar el Driver L298N para los motores. Mantener los Cables ordenados y seguros. Probar por separado: Sensor → zumbador → motores. Realizar las pruebas en un Espacio Despejado. Pensar siempre en la seguridad y accesibilidad de la persona no vidente.
Cómo está construido
Componentes y materiales registrados por el equipo.
- Motor DC 3V - 6V× 4 unidades
- Arduino Uno R3× 1 unidades
- Sensor de Ultrasonido HC-SR04× 1 unidades
- Buzzer Activo/Pasivo× 1 unidades
- l295n× 1 unidades
- Protoboard 400 Puntos× 1 unidades
Más ideas. Más impacto.
Descubrí otras soluciones creadas por los equipos de Misiones.